
Blender 中的正向和逆向运动学:什么时候用 FK 或 IK?
了解什么时候该直接旋转关节,什么时候该为手或脚设置目标,以及如何在同一个角色上结合两种方法。
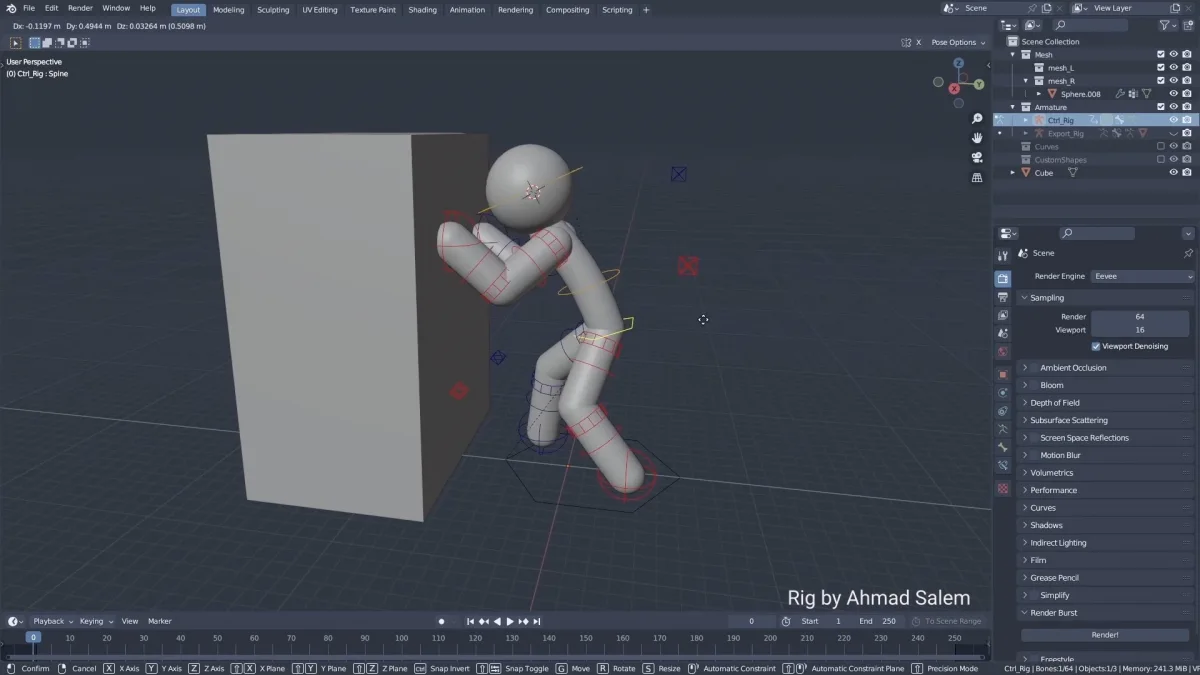
使用正向运动学(FK)时,先旋转关节,骨骼链的末端会随之移动。使用逆向运动学(IK)时,先设置目标位置,再由绑定系统计算各个关节应怎样弯曲。
下面用手臂、步行循环和角色推动物体三个例子,对比两种方法。
动画里的运动学
运动学用位置、速度和加速度描述运动。在角色动画里,FK 和 IK 是控制一条骨骼链的两种方式。
什么是正向运动学(FK)?
使用 FK 时,可以直接旋转关节。在有父子层级的骨骼链中,旋转父级骨骼时,子级骨骼也会跟着移动。要给手臂摆姿势,可以依次旋转肩、肘和腕。某个关节旋转时,该关节之后的骨骼会绕它沿弧线移动。
FK 的优点
- 直接控制:调整每个关节的旋转,塑造所需的姿势或手势。
- 分别设置关键帧:为各关节独立打关键帧,控制它们何时移动。
- 基础结构简单:有父子层级的骨骼链就能作为 FK 的基础。
FK 的局限
- 保持接触需要调整:要让手一直放在桌面上,可能得调整多个关节。
- 要为更多控制器设置动画:复杂姿势需要逐个调整多个关节,可能更耗时。
- 接触位置可能偏移:如果手或脚需要留在原位,要检查关键帧之间的动作。
什么是逆向运动学(IK)?
使用 IK 时,移动靠近骨骼链末端的目标。绑定系统会计算各个关节需要旋转多少,才能到达目标。以手臂为例,可以先确定手的位置。如果绑定有极向目标(Pole Target),还可以用它来控制手肘弯曲的方向。
如果手需要留在桌上,或脚需要踩住地面,IK 会很有用。目标可以沿直线或弧线移动,取决于你怎样为它设置动画。
IK 的优点
- 保持接触:身体移动时,可以让手或脚保持在目标位置。
- 要移动的控制器更少:不必手动旋转每个关节,就能定位手或脚。
- 便于制作交互动作:可以把手放到物体上,把脚落在不平的地面上。
IK 的局限
- 对关节的控制较间接:求解器会根据绑定设置决定关节旋转。
- 需要检查动作:即使目标到达正确位置,肘部或膝盖也可能向预料之外的方向弯曲。
- 需要额外计算:复杂绑定可能需要更多计算资源。如果绑定要实时运行,应先测试性能。
怎样选择 IK 或 FK?
先确定哪些部位需要留在原位,哪些关节需要直接控制。同一个角色可以同时使用两种方法。
这段不到三分钟的视频对比了两种方法。
示例 1:步行循环
摆臂动作适合用 FK,因为肩部旋转时,手臂自然会沿弧线摆动。
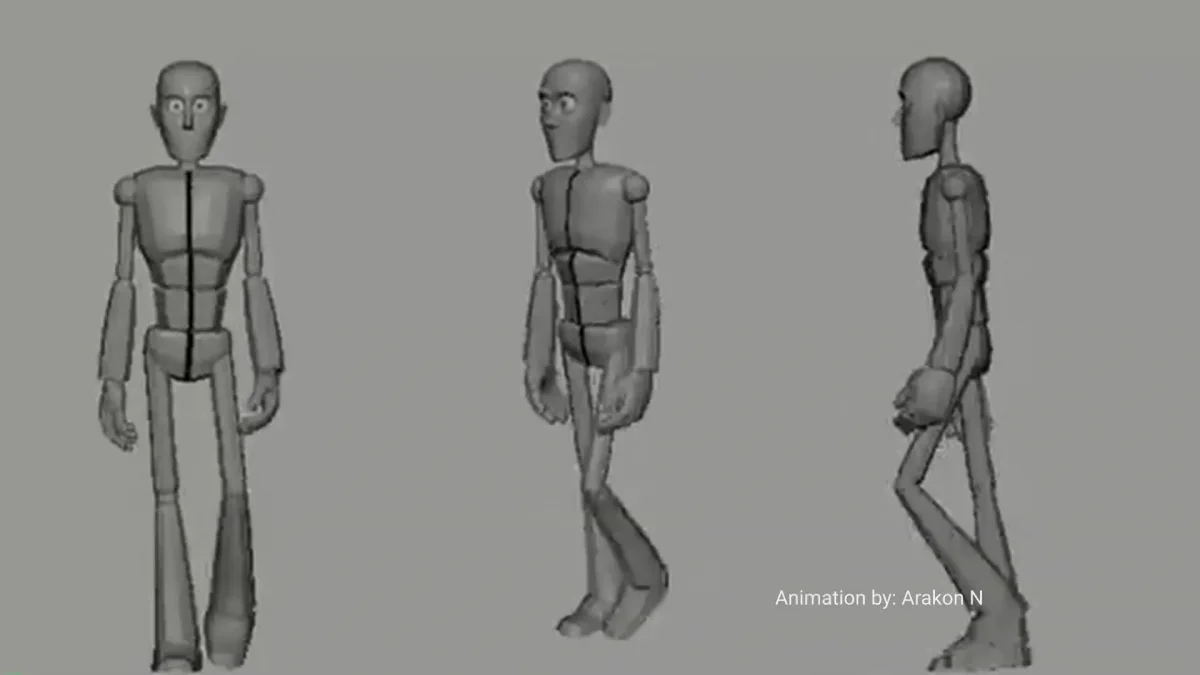
上半身移动时,可以用 IK 让踩在地上的脚保持原位。脚抬起向前摆动时移动脚部目标,落地接触时把目标固定。也可以用 FK 达到相同效果,但要调整多个关节才能让脚保持在原位。
示例 2:推动物体
上半身移动时,可以用 IK 让双手一直贴着物体。如果物体也会移动,就给手部目标设置动画,或者将目标关联到物体,让双手跟着它移动。
什么时候适合用 FK?
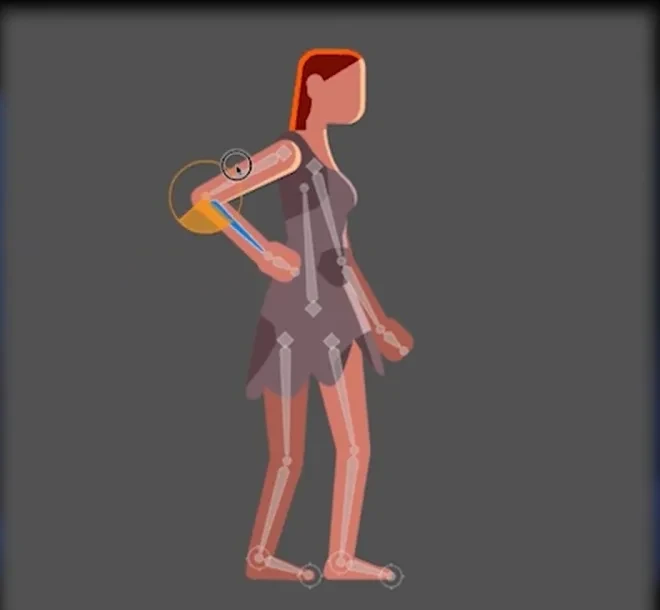
- 依赖关节旋转的手势:挥手等姿势取决于各个关节的转角,适合用 FK。
- 逐个关节制作动画:分别设置和调整关键帧,控制动作节奏。
- 技术动画:需要直接指定关节角度时,可以用 FK。
什么时候适合用 IK?
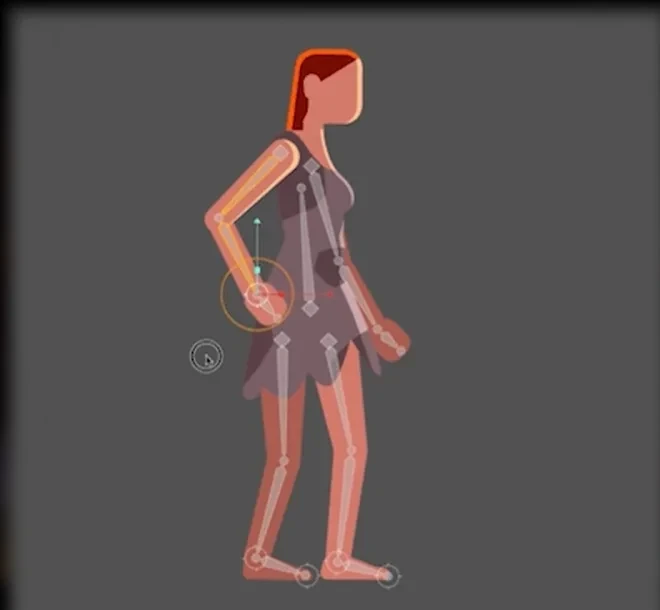
- 定位手或脚:手脚需要到达或停在目标位置时,可以用 IK。
- 快速摆姿势:重点是确定肢体末端位置时,直接移动目标。
- 与物体互动:攀爬、抓取或操作物体时,可以设置相应目标。
记住两种方法的区别
需要直接控制关节旋转时,用 FK。更在意骨骼链末端的位置时,用 IK。同一个步行动画可以用 FK 控制摆臂,用 IK 固定踩在地上的脚。
想了解更多 Blender 资源,可以查看插件指南、卡通角色素材包、ThreeDee 3D 素材库和 YouTube 频道。